【自律走行ロボット・AMR】ローム株式会社様|NoMaDbot™実証モデルのデザイン・防水筐体設計・試作
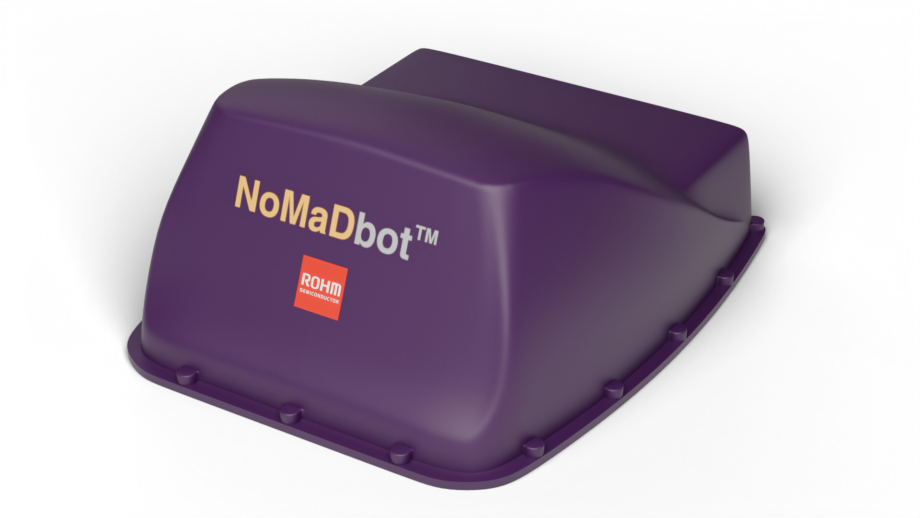
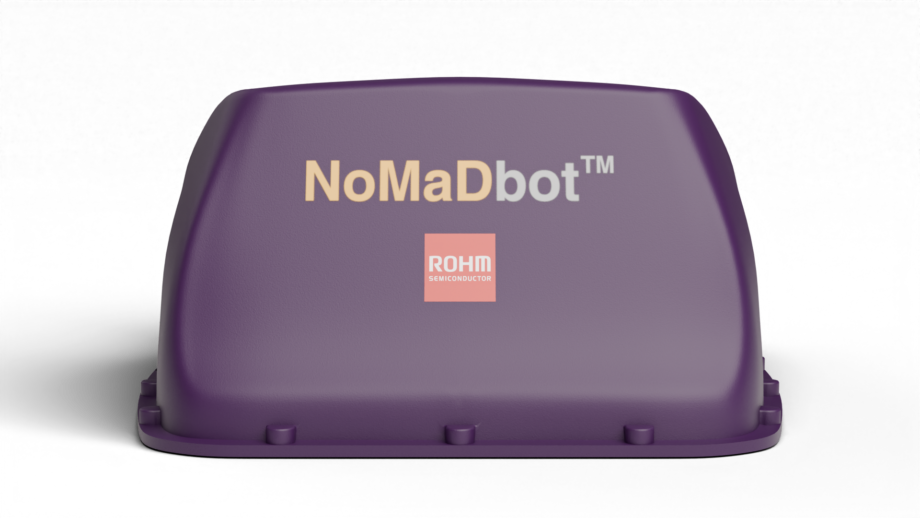
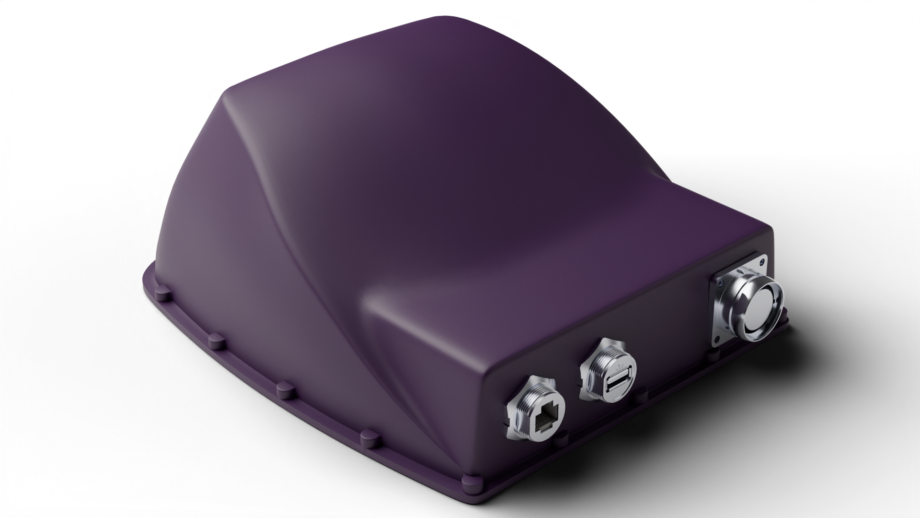
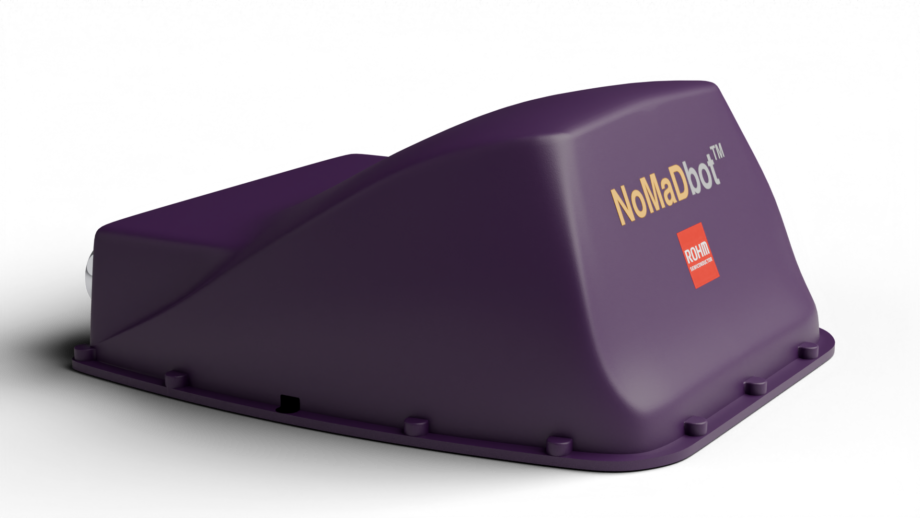
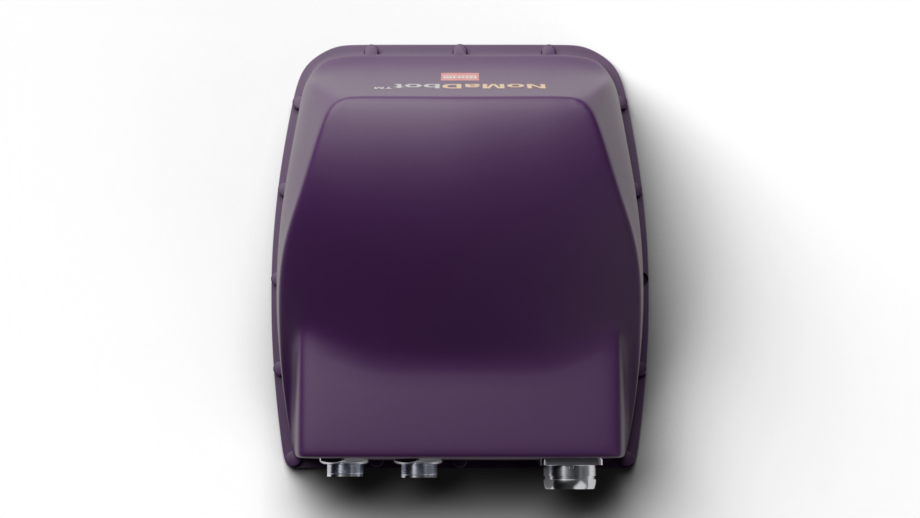
屋外で動き、メディアにも映えるNoMaDbot™実証実験モデルを製作
ローム株式会社様が開発する地図を使わない自律走行技術「NoMaDbot™(ノマドボット)」について、実証実験用ロボットの外装デザイン、防水筐体設計、光造形・真空注型による試作製作までを約2カ月で一貫して担当しました。
本モデルは屋外での実証実験を想定しているため、内部のセンサや基板を保護する防水構造が必要でした。同時に、メディア取材やイベントでの露出も見据え、「試作品らしさを感じさせない製品レベルの外観品質」が求められました。
そこで、現物支給品と3Dデータを照合しながら内部レイアウトを設計し、パッキン構造や非貫通ネジを採用。紫系ツートンのカラーリングと接合ラインを目立たせない外装構成により、機能性と広報効果を両立させました。
- クライアント
- ローム株式会社様
- 対象
- NoMaDbot™実証実験用ロボット
- 対応範囲
- 外装デザイン・筐体設計・試作製作
- 工法・期間
- 光造形・真空注型/トータル約2カ月
防水性・内部レイアウト・外観品質を同時に成立させる
ロボット内部には、センサや基板などの精密部品が密集しています。外装をデザインするだけではなく、支給された実物部品と3Dデータを突き合わせ、各部品の配置、干渉、組み立て方を考慮して筐体へ落とし込む必要がありました。
さらに、屋外運用では水の侵入を抑える構造が欠かせません。一方で、防水性だけを優先して複雑な構成にすると、組み立てや試作製作が難しくなります。実証実験に必要な機能と、限られた製作期間、広報で使用できる外観品質のバランスが本案件の課題でした。
今回の設計方針
パッキンを配置する下部構造、筐体を貫通しないネジ構成、内部部品を収めるレイアウトを一体で検討。設計と試作を連携し、防水性・製造性・メンテナンス性を考慮した実証実験モデルへ具体化しました。
NoMaDbot™とは|地図を使わない自律走行ロボット技術
NoMaDbot™は、ローム株式会社様が開発を進める、事前に作成した地図を使わずに走行する自律走行ロボット技術です。AMRは「Autonomous Mobile Robot」の略で、周囲の状況を把握しながら自律的に移動するロボットを指します。
一般的なSLAMは、自己位置推定と地図作成を同時に行います。NoMaDbot™は、地図に依存せず、超音波によるエコロケーション(反響定位)で空間を把握し、目的地へ向かいながら途中の障害物を回避することをコンセプトとしています。
地図作成が不要
事前の地図作成や複雑な設定を前提とせず、導入時の準備負担を抑えることを目指した技術です。
変化する環境に対応
設備や資材の配置が変わる工場・物流・工事現場などでの活用が想定されています。
超音波で空間把握
エコロケーション技術を搭載し、超音波の反響によって周囲の空間を把握します。
屋外運用を想定した防水筐体設計
防水筐体では、外形を覆うだけでは十分ではありません。筐体の分割位置、ネジ穴、配線経路、パッキンの配置、部品の組み付け順序など、水の侵入経路になり得る箇所を設計段階から検討する必要があります。
現物と3Dデータを照合
支給されたセンサや基板などの現物と3Dデータを突き合わせ、限られた筐体内部へ配置しました。
- 内蔵部品の干渉確認
- 組み立てに必要なスペースの確保
- 外装形状との整合性確認
水の侵入経路を抑える構造
筐体下部のパッキン構造と非貫通ネジを採用し、屋外での実証実験を想定した防水性と製造性の両立を図りました。
- 下部接合部へのパッキン配置
- 筐体内部まで達しない非貫通ネジ
- 試作工法で再現可能な部品構成
※本事例ページではIP等級および防水試験条件を掲載していません。必要な防水・防塵性能は、設置環境、降雨条件、使用時間、開口部、配線などを確認したうえで案件ごとに設計します。
実証実験とPRの両方に使えるプロダクトデザイン
実証実験用モデルは、技術検証だけでなく、取材、イベント、社内外への説明でも使用されます。そのため、開発途中の機構を覆うだけの試作カバーではなく、NoMaDbot™の技術的な先進性が伝わる外観を目指しました。
上下の筐体を組み合わせる構造でありながら、接合ラインが目立ちにくい面構成を採用。ブランドイメージに合わせた紫系ツートンの配色により、真空注型による試作品でも、量産製品を思わせる一体感のある外観へ仕上げました。
接合部を目立たせない
筐体の上下分割を外観デザインに取り込み、パーティングラインが視覚的なノイズにならないよう配慮しました。
紫系ツートンで統一
色の切り替えを形状に沿わせ、NoMaDbot™のブランド性と先進的な印象を高めました。
メディア露出を想定
写真や映像に映った際にも完成度が伝わる、製品レベルの外観品質を目指しました。
光造形と真空注型を組み合わせた実証実験モデル製作
試作製作には、形状を短期間で立体化できる光造形と、シリコーン型で樹脂部品を複製する真空注型を使用しました。デザイン確認、筐体部品の製作、組み付け、外観仕上げを連携させ、約2カ月で実証実験用モデルを完成させています。
真空注型では、上下筐体の接合ラインを目立たせないため、シリコーン型の分割や外観面の仕上がりを考慮しました。造形・成形後は表面を整え、紫系ツートンカラーで仕上げています。
- 担当範囲
- 外装デザイン、機構・筐体設計、試作製作
- 主な工法
- 光造形、真空注型、外観仕上げ・塗装
- 構造上の要点
- パッキン構造、非貫通ネジ、内蔵部品レイアウト
- 用途
- 屋外での実証実験、メディア・イベントでのPR
- 製作期間
- トータル約2カ月
※記載している製作期間は本事例の実績です。実際の工法と納期は、筐体サイズ、部品点数、必要数量、防水・防塵条件、内蔵部品、試験内容、塗装仕様、3Dデータの状態によって異なります。
NoMaDbot™実証実験モデルの開発工程
- 要件整理
- 外装デザイン
- 筐体・防水設計
- 光造形・真空注型
- 仕上げ・組み付け
1.屋外実証とPRに必要な条件を整理
実証実験の使用環境、内蔵部品、必要な防水性、メディア露出時の見え方、製作期間を整理し、デザインと設計の要件を定めました。
2.外装デザインと内部レイアウトを連携
現物部品と3Dデータを照合しながら内部レイアウトを設計し、パッキンや非貫通ネジを含む筐体構造へ落とし込みました。
3.2つの試作工法で製作し、外観を仕上げ
光造形と真空注型を組み合わせて筐体部品を製作。表面仕上げと紫系ツートン塗装を施し、実証実験と広報の両方で使用できるモデルとして完成させました。
CEATEC 2025会場のSPINXピッチでDEEPTECH賞を受賞
NoMaDbot™がDEEPTECH賞に選出
CEATEC 2025のネクストジェネレーションパークで開催された、01Booster Capital主催のSPINX事業創出ピッチにおいて、NoMaDbot™がDEEPTECH賞を受賞しました。
来場者のオンライン投票により、「次世代のイノベーションエコシステム」に最も近い事業として最多票を獲得して選定されています。
※本受賞は、CEATEC AWARDではなく、CEATEC 2025会場で開催されたSPINXピッチにおけるDEEPTECH賞です。
NoMaDbot™紹介動画
地図を使わずに走行するNoMaDbot™の考え方や動作については、以下の紹介動画でもご覧いただけます。
デザイン・防水筐体設計・試作を一貫して行った成果
屋外実証に対応
パッキン構造と非貫通ネジを取り入れ、精密部品を収める屋外実証用筐体として具体化しました。
製品レベルの外観
接合ラインとカラーリングをデザインに取り込み、試作品らしさを抑えた一体感のある外観を実現しました。
約2カ月で一貫対応
外装デザインから筐体設計、光造形、真空注型、仕上げまで、工程を連携して進行しました。
自律走行ロボット・実証実験モデルのご相談例
- 研究開発中のロボットに、実証実験用の外装を製作したい
- センサや基板などの現物をもとに、筐体内部をレイアウトしたい
- 屋外運用を想定した防水・防塵構造を検討したい
- 外装デザインから筐体設計、試作までまとめて依頼したい
- 取材や展示会でも使用できる外観品質に仕上げたい
- 光造形と真空注型を使い分けて、複数の筐体部品を製作したい
自律走行ロボットの筐体設計・試作に関するよくある質問
Q.この事例ではどこまで対応しましたか?
Q.NoMaDbot™は一般的なAMRと何が違いますか?
Q.屋外用ロボットの防水筐体も設計できますか?
Q.内蔵部品の3Dデータがすべて揃っていなくても相談できますか?
Q.光造形と真空注型はどのように使い分けますか?
Q.デザインから実証実験モデル完成までの期間はどのくらいですか?
関連サービス・公式情報
ロボットの外装デザイン、防水筐体設計、光造形、真空注型、NoMaDbot™については、以下のページもご覧ください。
内容確認日:2026年8月25日
確認先:ローム株式会社様 NoMaDbot™公式ページ、01Booster Capital発表、クロスエフェクト現行事例ページ
実証実験用ロボットの外装・筐体開発をご検討ですか?
ロボットや産業機器について、プロダクトデザイン、内部レイアウト、防水筐体設計、光造形、真空注型、表面仕上げまで一貫して対応します。使用環境、内蔵部品、必要数量、実証予定日、3Dデータの有無を添えてご相談ください。